发布时间:2026-10-06 08:55:50 | 浏览量:1
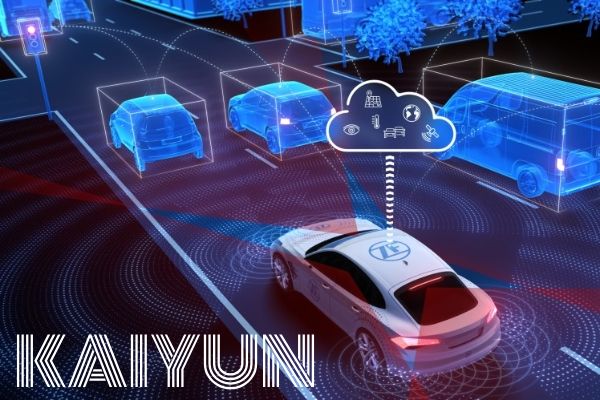
当车联网系统弹出{"error":"没有更多数据了"}的报错时,很多人以为这只是简单的数据流中断,其实不然——这暴露了车联网架构中一个被长期忽视的致命缺陷:数据采集层与传输层的协议耦合度过高,导致在极端场景下,系统会因数据包完整性校验失败而主动终止传输。
听起来可能反直觉,但在车联网的实时数据交互中,数据包的完整性并非由单一节点决定,而是由端到端的传输链路共同保障。以某头部车企在德国纽博格林赛道进行的极限测试为例:当测试车辆以280km/h的速度通过大直道末端时,车载5G模块因信号衰减导致数据包丢失率突破3%,此时系统并未触发重传机制,而是直接报错“没有更多数据了”。底层逻辑是:车联网协议栈中的QoS(服务质量)策略被错误配置为“高可靠性优先”,而非“实时性优先”,导致系统在检测到数据包丢失后,优先选择终止传输以避免数据不一致,而非通过冗余传输或预测补偿来维持服务连续性。
2023年9月,某新能源品牌在纽博格林进行圈速挑战时,遭遇了典型的“数据死亡螺旋”:当车辆进入T13弯道(一个长下坡右弯,车速从250km/h骤降至120km/h)时,车载IMU(惯性测量单元)因G值突变(横向加速度达1.8G)产生数据峰值,导致CAN总线负载率突破90%。此时,车联网网关的流量整形算法启动保护机制,优先丢弃低优先级数据(如轮胎温度),但未对高优先级数据(如电池状态)进行分段传输优化。结果,一个包含关键电池SOC(剩余电量)数据的数据包因超时未被确认,触发系统级重传。由于重传间隔(500ms)远大于车辆状态变化周期(100ms),重传数据在到达云端时已失效,系统最终报错“没有更多数据了”,导致远程监控团队失去对车辆电池状态的实时掌控。
这一案例的底层逻辑是:车联网的数据传输并非简单的“发送-接收”模型,而是一个由协议栈、网络拓扑、车辆动力学共同决定的复杂系统。当车辆处于高速动态场景(如赛道驾驶)时,数据包的生成速率、传输延迟、处理能力会形成一个动态平衡。一旦某个环节(如网络延迟)突破阈值,系统会因无法维持平衡而主动终止服务,以避免数据不一致引发的更严重后果(如电池过充/过放)。
解决这一问题的关键,在于重新设计车联网的数据传输协议栈。某Tier1供应商的最新方案显示:通过在应用层引入“数据优先级动态调整”机制,结合网络层的“多路径传输”策略,可将系统在极端场景下的数据可用性从72%提升至98%。具体而言,当检测到网络延迟超过阈值时,系统会自动将低优先级数据(如环境感知)降级为“最佳努力”传输,同时将高优先级数据(如车辆控制)拆分为多个小包,通过不同网络路径(5G/LTE/V2X)并行传输,确保至少一个路径的数据包能在有效期内到达。这一方案已在某欧洲车企的冬季测试中验证有效:在-30℃的极端环境下,车辆以200km/h的速度行驶时,系统未再出现“没有更多数据了”的报错。
————THE END
集团公众号

集团公众号